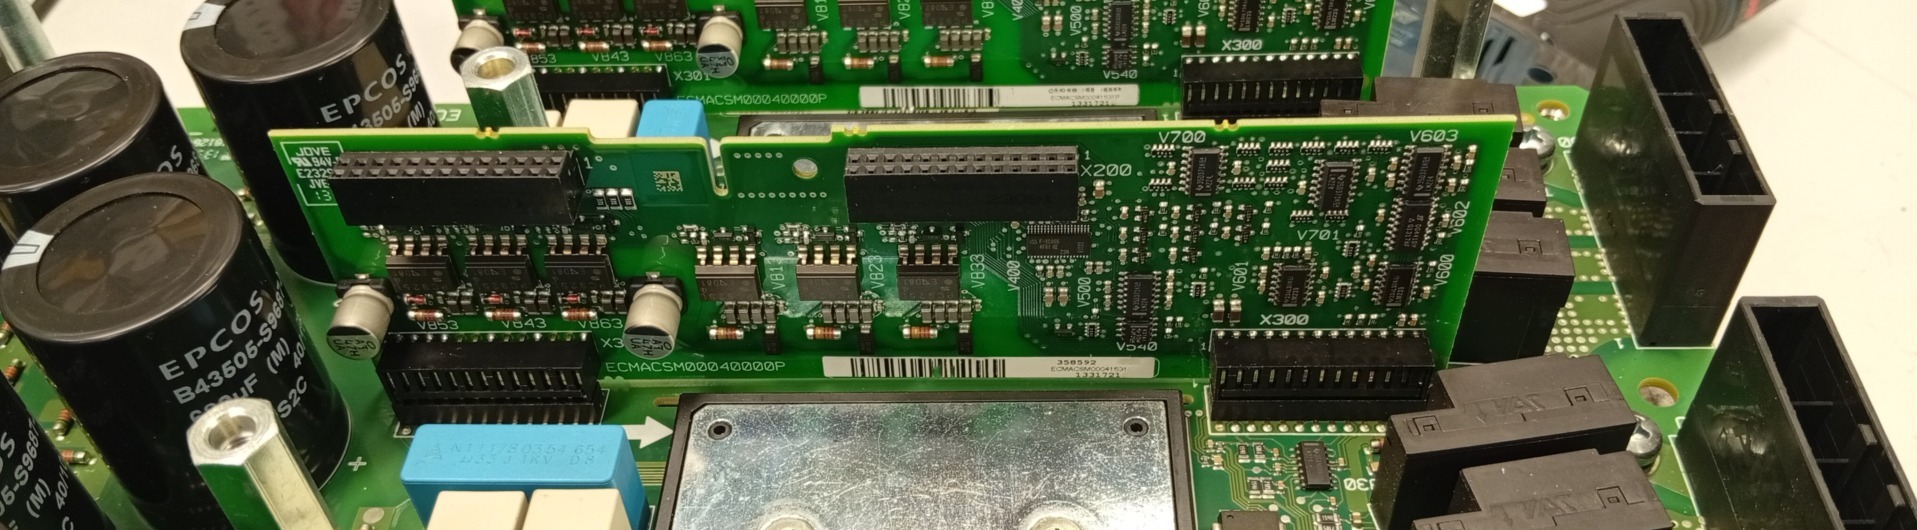
Un guasto al KUKA KSP 600-3×64 richiede innanzitutto l’arresto in sicurezza del robot, la registrazione dei messaggi sullo smartPAD e il controllo dello stato degli indicatori LED. Successivamente, il personale qualificato deve verificare l’unità di alimentazione KPP, il circuito intermedio DC, i cavi dei motori e il bus degli azionamenti. Solo dopo aver individuato la causa è possibile decidere se siano necessarie la diagnosi e la riparazione del KUKA KSP 600, la rigenerazione del modulo oppure la sostituzione con una versione compatibile.
Un messaggio che riporta la sigla “KPP/KSP” non dimostra che il servoamplificatore stesso sia guasto. Un arresto simile può essere provocato da una sovratensione nel circuito DC, un’alimentazione non corretta, un cortocircuito nel cavo del motore, un surriscaldamento o una perdita di comunicazione. La riparazione e l’assistenza del KUKA KSP devono quindi comprendere anche i componenti collegati del sistema, anziché limitarsi alla sostituzione casuale dei moduli.
Chiama: +48 717 500 983KUKA Servo Pack 600-3×64 – sintomi di guasto e diagnosi del sistema di azionamento KR C4
Come funziona il KUKA KSP 600-3×64 nel sistema di controllo KR C4?
Il KUKA KSP 600-3×64 (KUKA Servo Pack 600) è un regolatore di azionamento a tre assi utilizzato negli armadi di controllo dei robot KUKA KR C4. Regola la coppia dei servomotori degli assi del manipolatore. La stessa famiglia comprende anche i modelli KSP 600-3×20 e KSP 600-3×40; gli involucri hanno dimensioni simili, ma differiscono per la corrente di picco ammissibile.
La versione 3×64 fornisce una corrente di picco di 3 × 64 A, ovvero 64 A per ciascuno dei tre assi. Non si tratta del valore della corrente continuativa. Il KSP non è un alimentatore che preleva energia direttamente dalla rete elettrica: la tensione continua del circuito intermedio viene fornita dal KUKA Power Pack (KPP). Secondo la documentazione, ad esempio, il KPP 600-20 ha una potenza di 14 kW con alimentazione a 400 V e una corrente nominale di 25 A DC.
Il KSP converte la tensione del circuito intermedio DC in correnti opportunamente regolate per i tre servomotori ed esegue la regolazione della coppia. In una configurazione tipica di un robot a sei assi, accanto al KPP operano due moduli KSP: il primo per gli assi 1-3 e il secondo per gli assi 4-6. In questo modo, un’anomalia di un gruppo di assi può essere analizzata considerando il relativo circuito di potenza e di controllo.
È necessario distinguere il KSP 600-3×64 dal KPP 600-20-1×64. La seconda sigla identifica un alimentatore con amplificatore integrato per un singolo asse, non un sostituto del modulo KSP a tre assi. Altrettanto importanti sono i collegamenti: X1-X3 ai motori, X31-X33 ai freni, X34 come alimentazione dei freni, X30 come uscita di tale alimentazione e X6/X5 come ingresso e uscita del circuito intermedio DC.
Oltre allo stadio di potenza, occorre controllare l’alimentazione dell’elettronica di controllo, il bus degli azionamenti X21 (IN) e X20 (OUT), il KPP e i motori. I connettori X20 e X21 presenti sul KSP non sono gli stessi del connettore del motore del robot situato sul pannello dell’armadio. Un’errata identificazione dei connettori o la mancata considerazione del circuito DC comune può portare a una diagnosi sbagliata.
Non sai se il guasto riguarda il KUKA KSP 600-3×64, il KPP o il motore? Inviaci una foto dell’etichetta ECMBS3D7774BE531, i messaggi dello smartPAD, una descrizione del comportamento degli assi e le fotografie degli indicatori LED. Ti aiuteremo a definire l’ambito della diagnosi del modulo e a preparare una richiesta di assistenza per i componenti dei robot KUKA.
Assistenza tecnica: +48 717 500 983
Email: [email protected]
Email negozio: [email protected]
Quali sintomi indicano un guasto al KUKA KSP 600?
Quando il robot KUKA non attiva gli azionamenti, interrompe il ciclo o visualizza un allarme della serie 26xxx, non bisogna presumere immediatamente che il KSP sia guasto. Lo stesso sintomo può verificarsi in caso di guasto al KPP, al cavo del motore, al freno, al sistema di raffreddamento o alla comunicazione del controllore. Sostituire un servoamplificatore funzionante senza eliminare un cortocircuito comporta il rischio di un nuovo danneggiamento.
Di seguito sono riportati i sintomi e i messaggi caratteristici che giustificano la diagnosi del KUKA KSP 600 e dei componenti associati. La formulazione esatta degli allarmi dipende dalla versione del KUKA System Software (KSS), pertanto è sempre necessario verificarne il testo completo nel registro degli eventi.
- Impossibilità di attivare gli azionamenti o blocco immediato del movimento degli assi dopo un tentativo di avvio del robot.
- 26032 – sovraccarico I×t dell’azionamento; possibile carico eccessivo dell’asse o andamento del movimento non corretto.
- 26033 – guasto verso terra nel circuito di potenza; possibile danneggiamento dell’isolamento del motore o del cavo.
- 26034 – sovracorrente dell’azionamento, ad esempio a causa di un cortocircuito o di un guasto nel circuito di alimentazione del motore.
- 26035 – tensione troppo elevata del circuito intermedio DC, ad esempio durante una frenata intensa.
- 26036 – tensione troppo bassa del circuito intermedio; possibile problema di alimentazione, del KPP o dei collegamenti DC.
- 26040 – temperatura eccessiva del dissipatore di calore, ad esempio in presenza di un circuito di raffreddamento sporco.
- 26041 – perdita di una fase del motore, che richiede il controllo del cavo, del motore e dello stadio di uscita del KSP.
- 26042 – errore di comunicazione tra il bus del controllore e i moduli KPP/KSP.
- 26045 – errore hardware interno segnalato dal dispositivo.
- 26046 – perdita di una fase di alimentazione, che richiede il controllo dell’alimentazione elettrica del KPP.
- 26047 – guasto dell’alimentazione; è necessario esaminare il KPP, i cavi e le condizioni di alimentazione del sistema.
Prima dello smontaggio è opportuno documentare la sequenza degli allarmi, il numero dell’azionamento indicato, lo stato dei tre gruppi di indicatori LED del KSP, il momento in cui si verifica il guasto, nonché l’asse e la fase del ciclo interessati. Sapere se l’errore compare durante l’avvio, l’accelerazione o la frenata aiuta a distinguere un sovraccarico o un problema di rete da un guasto elettronico.
Il robot KUKA non attiva gli azionamenti: la causa è il KSP?
L’assenza dell’abilitazione al funzionamento degli assi significa che il sistema di azionamento non soddisfa una delle condizioni necessarie per l’avvio. Non si tratta di una verifica autonoma e inequivocabile del corretto funzionamento del KSP 600-3×64. Il controllore può bloccare gli azionamenti in seguito a un errore del KPP, a un malfunzionamento della comunicazione o al rilevamento di un’anomalia delle uscite motore.
Durante l’analisi occorre controllare i messaggi sullo smartPAD, la disponibilità dell’alimentazione dell’elettronica, lo stato del bus degli azionamenti, la tensione del circuito DC e le condizioni di sicurezza dell’intero robot. Le misurazioni elettriche e l’accesso all’interno dell’armadio sono attività riservate esclusivamente a personale autorizzato, secondo la documentazione della specifica installazione.
La domanda fondamentale è: il modulo KSP segnala un proprio guasto oppure non riceve condizioni corrette di alimentazione e controllo? Distinguere questi scenari accelera l’individuazione della causa del guasto e riduce i costi di fermo della postazione robotizzata.
Se il robot ha fermato la produzione, trasmetti al servizio di assistenza lo storico degli allarmi e le sigle KSP/KPP prima di acquistare un altro componente. Questi dati aiutano a valutare se sarà necessaria la riparazione del modulo, il controllo del motore o una diagnosi sul posto.
Cosa significano gli errori 26035, 26036, 26040 e 26045?
I codici 26035 e 26036 riguardano rispettivamente una tensione eccessiva e una tensione troppo bassa del circuito intermedio. Il codice 26040 segnala il surriscaldamento del dissipatore di calore, mentre il codice 26045 indica un errore hardware del dispositivo. Nessuno di questi messaggi consente di considerare automaticamente il KSP come unica causa del guasto.
In presenza dell’errore 26035 occorre verificare i dati registrati della tensione DC, la tensione di alimentazione, il circuito della resistenza di frenatura e il carico durante la frenata; per il 26036, invece, bisogna controllare il KPP, i collegamenti DC e l’andamento dell’alimentazione. Per il 26040 sono importanti le ventole, la temperatura dell’armadio, lo sporco e le aperture di ventilazione. Nel caso del 26045, la diagnosi deve essere completata con il controllo degli indicatori LED e con test sul dispositivo stesso.
Un errore diagnostico frequente consiste nel leggere soltanto l’ultimo allarme, ignorando una precedente caduta di tensione o un avviso di temperatura. Il registro dello smartPAD e gli indicatori LED devono essere interpretati insieme all’andamento del processo, alla versione KSS e al comportamento del KPP.
Codice 26041, 26046 o 26047: dove cercare il guasto?
Il codice 26041 segnala la perdita di una fase del motore: la causa può essere il cavo, l’avvolgimento o lo stadio di uscita del KSP. Il codice 26046 riguarda invece una fase di alimentazione, mentre il 26047 indica un guasto dell’alimentazione; in questi casi è necessario prestare particolare attenzione al cavo di alimentazione e al modulo KPP.
L’individuazione della causa richiede il controllo del circuito elettrico interessato nelle effettive condizioni di guasto e secondo la procedura del produttore. Uno specialista qualificato può verificare la continuità e lo stato dei collegamenti, l’isolamento del cavo e del motore, l’alimentazione del KPP e le indicazioni diagnostiche, senza limitarsi a una singola misurazione della tensione a vuoto.
Se il problema si trova nel cavo che conduce al motore, la sola rigenerazione del KUKA KSP 600 non eliminerà la causa. Prima di mettere in funzione un modulo riparato o sostituito, occorre escludere cortocircuiti, guasti verso terra e altre anomalie che potrebbero aver provocato il guasto iniziale.
Errore di comunicazione 26042 e indicatori LED del KSP: cosa controllare?
Il KSP comunica con il sistema di controllo KR C4 tramite il bus degli azionamenti. I messaggi 26042 possono riguardare i relativi collegamenti, i moduli KPP/KSP o i componenti di controllo, e non esclusivamente l’elettronica di potenza. Una comunicazione corretta è indispensabile per trasmettere adeguatamente i comandi di regolazione della coppia.
Un’interruzione della trasmissione dei dati o un’inizializzazione non corretta può impedire l’attivazione degli azionamenti, anche quando il circuito DC funziona correttamente. Nel KR C4, la diagnosi tramite LED viene eseguita analizzando in sequenza lo stato del bus degli azionamenti, lo stato del dispositivo e il controllo degli assi. Durante l’inizializzazione, un LED rosso di stato del dispositivo acceso con quello verde spento può indicare un problema del firmware.
Il controllo comprende lo stato dei connettori X20/X21, dei cavi del bus, della corretta alimentazione dell’elettronica, dei messaggi dello smartPAD e del KPP associato. I connettori non devono essere scollegati sotto tensione né estratti senza essere prima sbloccati. I connettori diagnostici X20/X21 del modulo non devono essere confusi con il connettore del motore situato sull’armadio.

Come diagnosticare il KUKA KSP 600-3×64 senza sostituzioni per tentativi?
Un’efficace assistenza ai moduli di azionamento KUKA KSP inizia con un’analisi sistematica dei sintomi: prima gli allarmi e gli indicatori LED, poi il controllo del circuito di alimentazione DC e dell’elettronica, dei circuiti dei motori, dei freni, del bus e dei carichi sugli assi. Solo i risultati di queste fasi giustificano un esame interno o la riparazione del regolatore a tre assi.
Alimentatore KPP, circuito DC e alimentazione dell’elettronica di controllo
La tensione di rete arriva al KPP, che genera e distribuisce la tensione del circuito intermedio. Nel KSP, il connettore X6 viene utilizzato come ingresso DC, mentre X5 è l’uscita DC verso i dispositivi successivi. La diagnosi comprende gli allarmi di sovratensione e sottotensione, i collegamenti tra i moduli e il funzionamento del sistema di frenatura nel relativo contesto operativo.
Parallelamente, occorre considerare l’alimentazione dell’elettronica di controllo (X11 IN e X10 OUT), la stabilità dei collegamenti e lo stato del KPP. In un tipico circuito di controllo è presente un’alimentazione ausiliaria a 27 V, e i messaggi 26037/26038 possono indicare anomalie di tale alimentazione. Non si devono effettuare misurazioni nel circuito DC senza la formazione richiesta e senza aver messo in sicurezza la postazione di lavoro.
Motori degli assi, cavi X1-X3 e sistema dei freni
Le tre uscite motore X1, X2 e X3 collegano il KSP agli assi motorizzati del robot. Un cavo danneggiato, la perdita di una fase, un cortocircuito o un guasto verso terra degli avvolgimenti possono provocare una sovracorrente e l’arresto del robot. La verifica deve comprendere sia il modulo sia i dispositivi collegati, soprattutto dopo gli allarmi 26033, 26034 e 26041.
Il KSP interagisce anche con i circuiti dei freni: X31, X32 e X33 sono dedicati ai singoli assi, X34 fornisce la loro alimentazione e X30 la trasmette ai dispositivi successivi. Le anomalie dei cavi o dei freni possono causare problemi di movimento e sicurezza. Il controllo di questi circuiti aiuta a evitare di confondere un guasto meccanico o del freno con un malfunzionamento della regolazione della coppia.
Bus X20/X21, controllo degli assi e indicatori diagnostici LED
Il KSP regola la coppia dei servomotori in base ai comandi del sistema di controllo KR C4. Non bisogna applicare a questo regolatore gli schemi dei vecchi amplificatori indipendenti dotati di regolatori di velocità e corrente accessibili manualmente: il controllo richiede l’analisi della comunicazione, dello stato del dispositivo e dei parametri dello specifico robot.
All’interno dell’armadio, il bus degli azionamenti collega il computer di controllo ai moduli KPP/KSP. Sul modulo, X21 è l’ingresso del bus e X20 la sua uscita; per l’alimentazione dell’elettronica, i connettori corrispondenti sono rispettivamente X11 e X10. L’interruzione di un solo collegamento può compromettere il funzionamento del dispositivo successivo nella catena.
Durante la diagnosi è necessario distinguere tre gruppi di indicazioni LED: comunicazione, stato del dispositivo e controllo degli assi. Inoltre, si analizzano il registro degli errori KSS e gli eventuali dati di andamento registrati. Un’anomalia del firmware segnalata durante l’inizializzazione richiede una procedura diversa rispetto a una sovracorrente rilevata soltanto durante il movimento.
Un guasto del bus può arrestare un intero gruppo di assi, mentre un danneggiamento di una singola uscita motore può manifestarsi durante il movimento di un asse specifico. La semplice presenza della comunicazione non dimostra il corretto funzionamento dello stadio di potenza, così come un errore di comunicazione non conferma il danneggiamento dei transistor di potenza.
Non sostituire KSP, KPP e cavi in ordine casuale. Individua prima se il problema riguarda l’alimentazione, la comunicazione o il controllo di uno specifico asse. Solo il confronto tra i sintomi, i risultati delle misurazioni e la documentazione permette di identificare correttamente il componente guasto.
Sovracorrenti, carico degli assi e temperatura del dissipatore di calore
Un azionamento può segnalare un sovraccarico di corrente o una temperatura eccessiva senza che l’elettronica abbia subito danni permanenti. L’allarme 26032 riguarda il sovraccarico I×t, mentre i codici 26033 e 26034 richiedono di escludere un guasto verso terra o un cortocircuito. Il contesto del movimento del robot è quindi importante quanto la lettura dell’errore.
La versione KSP 600-3×64 ha una corrente di picco di 64 A per asse, disponibile per brevi periodi durante le fasi dinamiche del ciclo. Ciò non significa che sia possibile sottoporre continuamente tutti gli assi a tale corrente. Accelerazioni troppo intense, carichi meccanici elevati o un programma di movimento non corretto possono aumentare lo stress termico del sistema.
Il consumo di corrente dipende, tra l’altro, dalla portata, dalla posizione del manipolatore, dalle accelerazioni, dallo stato dei riduttori e dalla frenatura. Prima di considerare il modulo guasto, occorre verificare se l’allarme compare soltanto in una determinata posizione o a una specifica velocità e valutare il raffreddamento e il carico in base ai dati del robot.
Il surriscaldamento del dissipatore di calore (26040) o un sovraccarico non indicano necessariamente un guasto dello stadio di potenza del KSP. La causa può essere anche una ventilazione insufficiente dell’armadio, la presenza di sporco, un carico eccessivo sugli assi o un problema del sistema KPP. La valutazione del servizio di assistenza deve basarsi sull’intero processo diagnostico.

Perché il codice ECMBS3D7774BE531 è importante nella riparazione del KSP?
La scelta di un regolatore a tre assi per un robot KR C4 richiede la compatibilità non solo delle dimensioni, ma anche della versione di corrente, della configurazione hardware e del sistema di controllo. ECMBS3D7774BE531 è una sigla associata al KUKA KSP 600-3×64. Nelle offerte commerciali compare anche il codice ECMAS3D7774BE531, che non deve essere considerato completamente intercambiabile senza un’adeguata verifica.
Prima dell’acquisto o della riparazione, è consigliabile confrontare i seguenti dati con l’etichetta effettiva, la documentazione dell’armadio e la configurazione del robot:
- Modello del regolatore: KUKA KSP 600-3×64, non 3×20 né 3×40.
- Codice tipo sulla targhetta: ad esempio ECMBS3D7774BE531; la sigla esatta è importante.
- Codice articolo: ad esempio 00-198-269, indicato per la versione KSP 600-3×64 UL; altre varianti possono avere codici differenti.
- Identificazione della versione: variante UL, revisione hardware e altre informazioni riportate sulla targhetta.
- Configurazione dell’impianto: tipo di robot, armadio KR C4 e assegnazione del KSP agli assi 1-3 oppure 4-6.
- Condizioni di compatibilità: tipo di KPP, versione KSS e corrispondenza delle impostazioni del sistema in WorkVisual, se la configurazione è stata modificata.
La sigla “3×64” indica una corrente di picco di 3 × 64 A, non una corrente continuativa totale di 192 A. Un involucro simile del KSP 600-3×20 o del KSP 600-3×40 non garantisce la compatibilità elettrica. Anche il codice 00-198-269 deve essere associato alla versione corretta riportata sull’etichetta, anziché essere attribuito automaticamente a tutti i dispositivi della famiglia.
Quando acquisti un modulo sostitutivo usato, richiedi fotografie complete della targhetta, la versione hardware, l’elenco dei test eseguiti e la conferma di compatibilità con lo specifico KR C4. Se la configurazione del sistema cambia, potrebbe essere necessario aggiornare le impostazioni in WorkVisual. Il servizio di assistenza KUKA KSP 600 deve verificare queste informazioni prima della messa in funzione del modulo.
Il fermo del robot aumenta il costo di ogni sostituzione non necessaria. Invece di acquistare un altro KSP per effettuare una prova, segnala il guasto del modulo ECMBS3D7774BE531 allegando gli allarmi 26xxx, lo stato degli indicatori LED e il codice del KPP. Possiamo aiutarti a valutare la riparazione, la rigenerazione e la scelta della soluzione di assistenza più adatta.
Assistenza tecnica: +48 717 500 983
Email: [email protected]
Email negozio: [email protected]
Assistenza KUKA KSP 600-3×64 – riparazione, rigenerazione o sostituzione?
Quando conviene richiedere una diagnosi del robot KUKA sul posto?
Un intervento di assistenza sul posto è particolarmente giustificato quando non è chiaro se il fermo sia causato dal KSP, dal KPP, dal cavo del motore o dal manipolatore stesso. In presenza di problemi legati a uno specifico movimento del robot o al carico, l’esame isolato del modulo potrebbe non rivelare la causa completa.
La diagnosi direttamente sull’impianto permette di correlare lo storico degli allarmi dello smartPAD con lo stato dei moduli KPP/KSP, il comportamento degli assi e le condizioni operative dell’applicazione reale. Ciò riduce il rischio di inviare in riparazione un dispositivo funzionante e di danneggiare nuovamente un modulo sostitutivo a causa di un problema non risolto nell’impianto.
Valuta una diagnosi completa del sistema se si verifica una delle seguenti situazioni:
- L’allarme 26035 o 26036 compare durante una frenata dinamica o in presenza di cadute dell’alimentazione.
- Il robot segnala il codice 26041, ma lo stato del motore e del cavo non è ancora stato verificato.
- Dopo l’installazione di un KSP funzionante, lo stesso errore o un fermo simile si ripresenta.
- Il messaggio 26042 indica un problema del bus che coinvolge diversi moduli.
- Gli allarmi si verificano soltanto su un asse, in una determinata posizione o durante l’accelerazione.
- È stato individuato un surriscaldamento dell’armadio, un problema di ventilazione o un carico eccessivo.
- Non è certo che il regolatore 3×64 installato sia conforme alla documentazione del robot.
Prima di scollegare il KSP e spedirlo al centro di assistenza, è consigliabile consultare un tecnico sugli allarmi e sui codici identificativi. Questo può evitare uno smontaggio inutile e accelerare il ripristino del funzionamento del robot.
Riparazione del KUKA KSP 600-3×64 o acquisto di un modulo sostitutivo usato?
La riparazione del modulo originale può essere una scelta razionale quando il guasto può essere localizzato ed eliminato e il dispositivo è compatibile con la configurazione verificata dell’armadio KR C4. La decisione dipende dall’esito della diagnosi, dallo stato dell’elettronica, dalla disponibilità dei ricambi e dal rischio di un nuovo guasto dopo la messa in funzione.
Il vantaggio di una riparazione professionale consiste nel mantenere la versione corretta del dispositivo e nel limitare i rischi derivanti dalla storia incerta di un’unità usata. Il processo tipico può comprendere la verifica dell’elettronica di potenza e di controllo, l’eliminazione dei guasti, il controllo dei collegamenti, i test funzionali e la valutazione dell’idoneità del modulo a proseguire il servizio.
Un servoamplificatore KUKA KSP 600 usato può ridurre il fermo macchina se è realmente compatibile e verificato. I rischi comprendono danni nascosti, una versione UL differente, un codice articolo non corretto e la mancanza di informazioni sui test. La sola sigla KSP 600 riportata sull’involucro non è sufficiente.
Prima di decidere, confronta il codice completo ECMBS3D7774BE531 oppure il codice effettivo riportato sulla targhetta, la sigla 3×64, il numero KUKA e la versione del sistema. Per alcuni dispositivi è possibile valutare la rigenerazione del KUKA KSP 600 e conservare il componente testato come ricambio di riserva in magazzino.

Quando ha senso modernizzare gli azionamenti di un robot KUKA KR C4?
La modernizzazione del sistema di azionamento è una soluzione da prendere in considerazione quando le riparazioni non garantiscono più la disponibilità richiesta del robot, il numero di guasti aumenta o diventa difficile reperire componenti compatibili. Questo aspetto è particolarmente importante negli impianti in cui ogni arresto imprevisto blocca le successive operazioni produttive.
Nel caso di un robot industriale, non si tratta di sostituire semplicemente un amplificatore con un qualsiasi modello più recente. Occorre valutare la compatibilità dell’intera architettura di controllo, dei motori, dei sistemi di retroazione, dei freni, dei parametri di movimento e delle funzioni di sicurezza. Le modifiche richiedono una progettazione adeguata, la validazione e la relativa documentazione.
Nel confrontare la riparazione, l’acquisto di un modulo sostitutivo e la modernizzazione, è opportuno considerare:
- L’entità del danneggiamento del KSP originale e la possibilità di sottoporlo a test affidabili.
- La disponibilità della versione corretta del KSP 600-3×64 e di un KPP compatibile.
- Il costo del fermo della linea e il tempo necessario per ripristinare il funzionamento.
- Lo stato dei motori, dei cavi, dei freni, dei riduttori e del sistema di raffreddamento dell’armadio.
- I requisiti del sistema KR C4, del software KSS e della configurazione WorkVisual.
- I requisiti relativi alla sicurezza, alla validazione e al restante ciclo di vita dell’impianto.
L’offerta di acquisto più economica non corrisponde necessariamente al costo complessivo più basso. Nel budget bisogna considerare anche la diagnosi della causa iniziale, la messa in servizio, il rischio di un nuovo guasto, la produzione persa e il periodo di utilizzo previsto del robot.
Quali dati preparare per richiedere la riparazione del modulo ECMBS3D7774BE531?
Una documentazione completa proveniente dalla macchina permette di classificare più rapidamente il guasto e decidere se sia necessaria una riparazione in laboratorio oppure una diagnosi del sistema sul posto. Nella richiesta relativa al KUKA KSP 600-3×64 è importante descrivere i sintomi, senza stabilire autonomamente che il regolatore sia guasto.
Per ottenere un preventivo e una consulenza tecnica sono utili:
- Una foto nitida della targhetta del KSP con la sigla completa 600-3×64 e il codice tipo.
- Il codice articolo KUKA riportato sull’etichetta, ad esempio 00-198-269 nella corrispondente versione UL.
- Fotografie dello stato degli indicatori LED del modulo prima dello spegnimento, realizzate senza rimuovere le protezioni.
- Screenshot o un elenco completo dei messaggi 26xxx visualizzati sullo smartPAD, con il relativo ordine di comparsa.
- La versione KSS e la sigla del robot e dell’armadio di controllo KR C4.
- Un’indicazione che specifichi se il problema riguarda gli assi 1-3, 4-6 oppure l’intero robot.
- Una descrizione della fase del ciclo in cui si è verificato il guasto: avvio, movimento, accelerazione o frenata.
- La sigla del modulo KPP associato e i messaggi di errore da esso segnalati.
- Lo storico delle riparazioni precedenti, delle sostituzioni di cavi o motori e delle modifiche alla configurazione.
- Fotografie di danni visibili, sporco o problemi di raffreddamento, senza effettuare smontaggi sotto tensione.
Sicurezza: prima di aprire l’armadio è necessario disattivare il sistema e proteggerlo contro la riaccensione accidentale, rispettare le precauzioni ESD e attendere almeno i 5 minuti previsti da KUKA per la scarica del circuito intermedio. Il semplice trascorrere del tempo non sostituisce la verifica dell’assenza di tensioni pericolose da parte di personale autorizzato. Il KPP, il KSP e i cavi DC possono rimanere pericolosi; i connettori X20/X21 devono essere sbloccati prima di essere scollegati.
Come ridurre il rischio di un nuovo guasto al KUKA Servo Pack 600?
La prevenzione inizia con l’ispezione delle ventole e della corretta circolazione dell’aria di raffreddamento nell’armadio KR C4, il controllo dello sporco e l’analisi dei carichi sugli assi. Collegamenti allentati, temperature eccessive e isolamento danneggiato dei cavi aumentano il rischio di ulteriori fermi macchina, così come la ripetuta cancellazione degli allarmi senza individuarne la causa.
I requisiti ambientali, gli spazi di ventilazione e le condizioni operative ammissibili devono essere verificati nella documentazione della specifica versione dell’armadio, senza presumere un unico grado di protezione valido per tutte le configurazioni KR C4. In presenza dell’allarme 26040 sono particolarmente importanti le condizioni di dissipazione del calore dai dissipatori e la pulizia dei canali di raffreddamento.
Per il reparto di manutenzione industriale può essere utile disporre di un modulo KSP 600-3×64 di ricambio già testato, rigenerare un’unità di riserva funzionante e archiviare la configurazione e la documentazione dell’azionamento. La modernizzazione deve essere pianificata in anticipo; i componenti non utilizzati possono inoltre essere sottoposti a valutazione o proposti per il riacquisto, dopo averne verificato lo stato e la compatibilità.
Ripariamo i KUKA KSP 600-3×64 e aiutiamo a diagnosticare i guasti del sistema di azionamento KR C4. Se hai bisogno di una valutazione del servoamplificatore, di una rigenerazione, della scelta di un modulo sostitutivo o di una consulenza sulla modernizzazione, inviaci il codice ECMBS3D7774BE531 o la sigla esatta riportata sulla targhetta, le fotografie del modulo, gli allarmi e una descrizione del fermo macchina. Richiedi una riparazione
Chiama: +48 717 500 983